現行紋影技術的不足之處
1. 梯度量測具方向依賴性,資訊維度受限
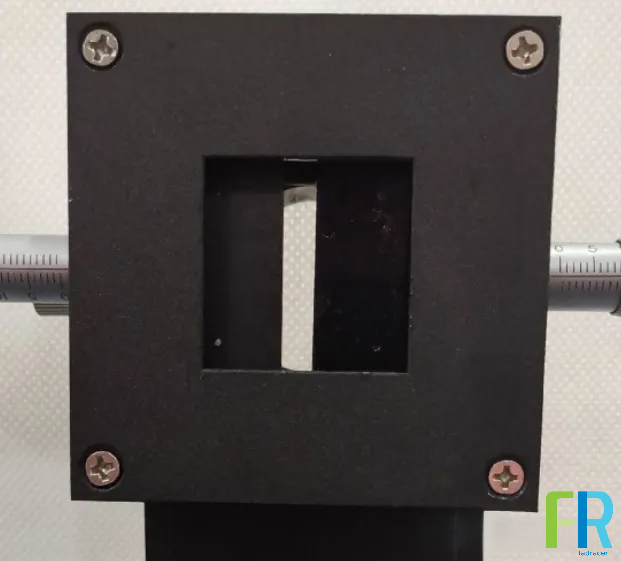
傳統的單刀口紋影系統只能偵測與刀口方向垂直的密度梯度,與刀口平行的梯度變化則無法捕捉,因此在單一視角下會遺漏部分流場結構的資訊。若要量測全方向的梯度,就得更換刀口角度、改用多刀口結構,或採用彩色紋影;然而彩色紋影本身又受繞射效應限制,加上顏色過渡時梯度變化劇烈,定量分析的難度也更高。
紋影系統的單刀口
2. 靈敏度、動態範圍與光強之間存在先天矛盾
紋影系統的靈敏度取決於狹縫寬度、刀口切入深度與光學焦距,而這幾項參數之間往往難以兼顧:狹縫越窄、刀口切入越深,靈敏度雖然越高,但進光量也會隨之下降,使影像變暗、訊雜比變差,甚至無法滿足高速拍攝所需的曝光量。
3. 光學系統成本高、架設複雜,環境適應性差
大視場、高精度的紋影系統需要大口徑、低像差的高品質光學元件(例如離軸拋物面反射鏡),而這類天文級精度的反射鏡造價高昂,難以大規模普及。透鏡式系統則有球差與色差的問題,在大視場下像差校正尤其困難。此外,光路的對準與校準流程繁瑣,對平行光校準和刀口位置的精度要求極高,通常必須固定在光學平臺上操作,便攜性不佳,難以應用於現場、戶外等非實驗室環境;系統對振動也相當敏感,稍有晃動就會影響光路。
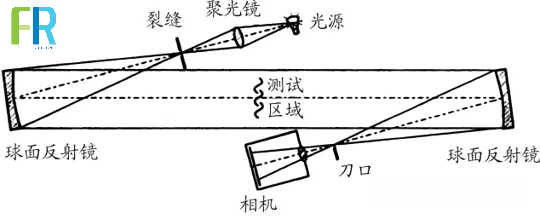
Z型單刀口紋影系統光路圖
4. 聚焦紋影的靈活性與場景適應性不足
聚焦紋影雖然能針對特定深度進行層析觀測,卻也有明顯的限制:它需要多種空間頻率的實體源柵(如 Ronchi 光柵)來因應不同的靈敏度與焦平面需求,而光柵製作成本高,更換與調整都相當費時費力。在空間受限的實驗環境中,調整焦平面、旋轉光柵方向等操作往往難以進行,場景適應性也較差。
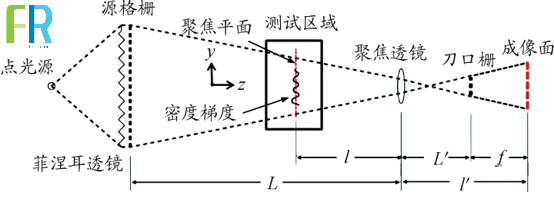
聚焦紋影光路示意圖
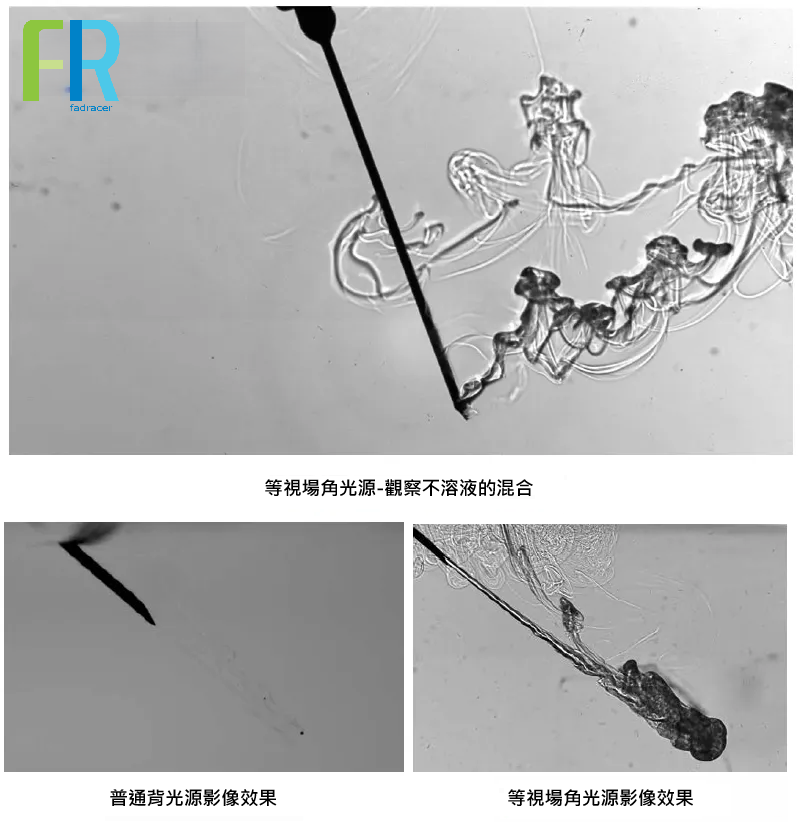
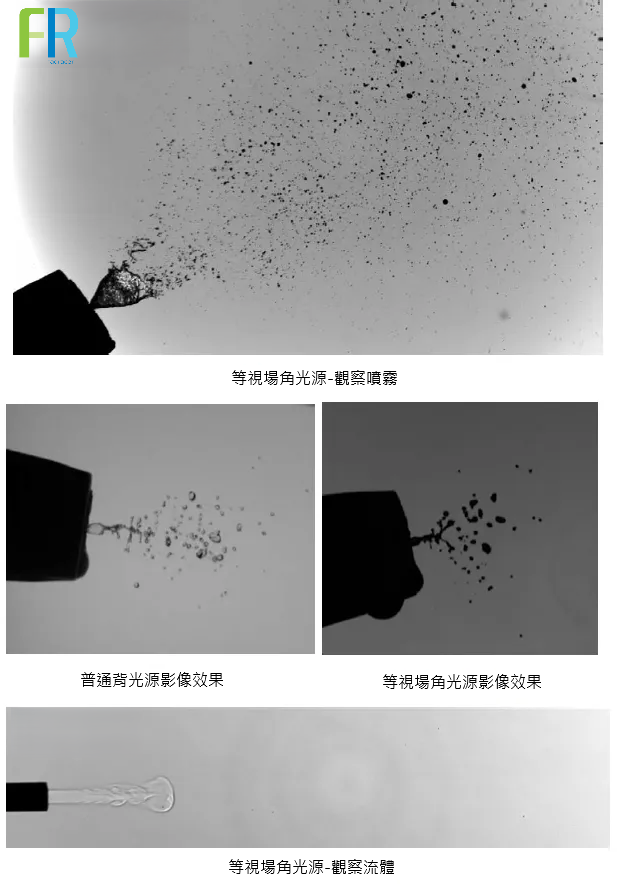
我們的方案,等視場光源可以解決的問題
- 沒有刀口結構,因此梯度量測不受方向限制,能量測全方向的梯度。
- 由於沒有刀口結構,光源亮度維持恆定,可進行定量量測;加上光源強度高,也能輕鬆因應高速拍攝下的短曝光時間。
- 操作簡單,使用者不必調整複雜精密的光學結構,對振動不敏感,還能在戶外使用,而且不需要高昂的成本。
- 白光與單色光源皆可選用;單色光源能避免色散、成像更銳利,並可依高速相機的量子效率挑選合適的照明波段。
應用案例
NET iCube GigEPRO XIMEA Theia 超廣角鏡頭 Adaptive Vision Studio Zebra Aurora Vision Studio 機器視覺專家 |